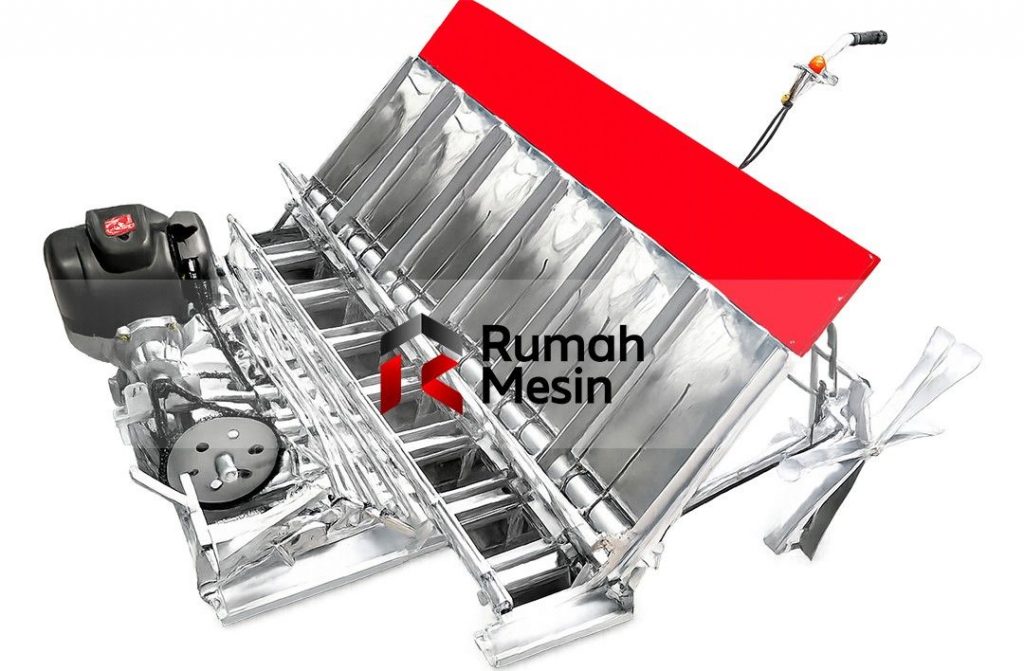
Perbedaan rice transplanter model tarik dan otomatis terlihat dari cara operator mengendalikan mesin serta mengatur arah selama penanaman. Sistem pengoperasiannya berbeda. Perbedaan tersebut memengaruhi kapasitas kerja dan kebutuhan tenaga di lapangan.
Petani perlu memahami perbedaan tersebut sebelum memilih mesin karena setiap model memiliki karakter penggunaan berbeda, terutama pada ukuran petakan dan kondisi tanah. Pilihan mesin harus sesuai. Pertimbangan itu membantu pekerjaan berjalan lebih teratur.
Sistem Pengoperasian Rice Transplanter
Rice transplanter model tarik bergerak dengan operator yang berjalan sambil mengendalikan arah dan kecepatan mesin dari belakang. Sistem ini membuat operator tetap dekat dengan area tanam. Pengendalian terasa sederhana bagi pengguna baru.
1. Cara Kerja Model Tarik
Model tarik juga memungkinkan operator melihat posisi bibit secara dekat selama mesin bergerak. Pengawasan langsung membantu menemukan gangguan lebih cepat. Cara ini berguna ketika petani masih menyesuaikan teknik pengoperasian di lapangan.
Model otomatis atau kemudi menggunakan posisi operator yang mengendalikan mesin dari tempat duduk atau area kendali. Roda mesin menggerakkan unit secara mandiri. Sistem tersebut membuat pengoperasian terasa lebih praktis di lapangan.
Perbedaan sistem ini juga memengaruhi cara operator membaca jalur tanam selama pekerjaan berlangsung. Model tarik mengandalkan pengawasan langsung dari belakang. Model kemudi memberi pandangan lebih luas terhadap posisi mesin di lapangan.
2. Sistem Pengoperasian Model Otomatis
Pada model tarik, operator mendorong atau menarik kendali sesuai rancangan mesin sambil mengikuti jalur yang tersedia. Gerakan operator memengaruhi kestabilan arah. Karena itu, koordinasi tangan dan langkah perlu terjaga di lapangan.
Mesin tanam padi dorong cocok untuk pengguna yang ingin mempertahankan kontrol dekat terhadap unit selama penanaman. Operator dapat segera menyesuaikan arah ketika jalur berubah. Respons tersebut membantu pekerjaan pada petakan tertentu.
Namun, model tarik membuat operator lebih banyak berjalan sepanjang proses penanaman. Beban kerja fisik dapat terasa ketika luas sawah bertambah. Pengguna perlu mempertimbangkan stamina dan durasi pekerjaan sebelum memilih model.
3. Kontrol dan Respons Mesin
Model kemudi memungkinkan operator mengendalikan mesin sambil mengikuti jalur tanam dari posisi berkendara. Sistem kendali mengurangi kebutuhan berjalan di belakang unit. Pengoperasian dapat terasa lebih ringan pada pekerjaan berarea luas.
Mesin tanam padi kemudi biasanya memberikan kontrol arah melalui setir atau sistem kendali tertentu. Operator mengatur gerak mesin berdasarkan bentuk petakan. Pola tersebut membantu menjaga lintasan tetap terarah selama bekerja.
Operator tetap perlu memahami fungsi kendali, kecepatan, dan pola belok sebelum menjalankan mesin. Kemudahan berkendara tidak menghilangkan kebutuhan keterampilan. Latihan singkat membantu operator mengenali respons mesin terhadap kondisi sawah di lapangan.
Kapasitas Kerja dan Kecepatan Penanaman
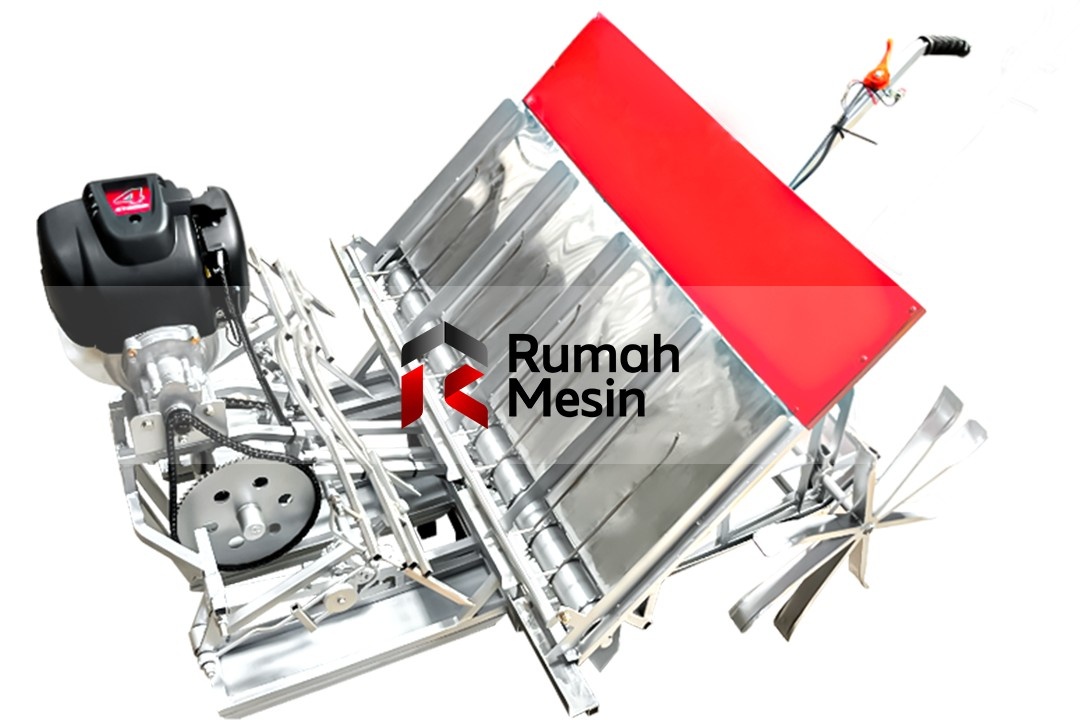
Kapasitas kerja menjadi pembeda penting karena menentukan seberapa cepat petani menyelesaikan penanaman pada luas lahan tertentu. Model mesin memiliki kemampuan berbeda. Kondisi lapangan juga memengaruhi hasil kapasitas tersebut secara efektif di lapangan.
1. Kapasitas Kerja Model Tarik
Model tarik umumnya memiliki kapasitas kerja yang menyesuaikan lebar tanam dan kecepatan gerak operator. Kecepatan tidak selalu bisa dipaksakan. Petani perlu menjaga kestabilan agar barisan bibit tetap rapi secara efektif di lapangan.
Lebar tanam memengaruhi jumlah barisan yang dapat dikerjakan dalam satu lintasan. Semakin sesuai lebar kerja dengan petakan, semakin efektif waktu yang tersedia. Petani perlu menyesuaikan pilihan dengan ukuran sawah di lapangan.
Pada lahan yang tidak terlalu luas, kapasitas model tarik dapat memenuhi kebutuhan penanaman dengan baik. Operator dapat mengatur ritme sesuai keadaan. Pola ini cocok ketika petani mengutamakan kontrol sederhana di lapangan.
2. Kapasitas Model Otomatis
Model otomatis dapat bekerja dengan ritme yang lebih konsisten karena mesin membawa sistem penggeraknya sendiri. Operator fokus mengatur arah dan fungsi kerja. Kondisi tersebut mendukung pekerjaan pada lahan yang lebih luas.
Perbandingan kapasitas tidak cukup berdasarkan angka kerja mesin saja karena waktu berbelok dan kondisi tanah turut menentukan hasil. Petani perlu melihat kapasitas efektif. Nilainya menggambarkan pekerjaan nyata di sawah secara konsisten di lapangan.
Walking type vs riding type rice transplanter juga menunjukkan perbedaan pola kerja berdasarkan posisi operator. Walking type menempatkan operator berjalan. Riding type memungkinkan operator mengendalikan mesin sambil berkendara secara efektif di lapangan.
3. Perbandingan Kapasitas Berdasarkan Pola Kerja
Kecepatan kerja harus mengikuti kemampuan operator dan kondisi permukaan sawah. Pengaturan terlalu cepat dapat mengurangi ketelitian. Ritme stabil biasanya lebih membantu menjaga hasil tanam tetap seragam secara lebih stabil di lapangan.
Pemilihan kapasitas sebaiknya mengikuti luas lahan, target waktu tanam, dan jumlah operator yang tersedia. Mesin berkapasitas besar belum tentu paling sesuai. Petani perlu mencocokkan kemampuan mesin dengan kebutuhan sebenarnya di lapangan.
Kapasitas kerja juga dipengaruhi waktu berbelok dan kondisi tanah karena kedua faktor tersebut dapat menambah durasi setiap lintasan. Petani perlu melihat kapasitas efektif. Nilainya menggambarkan pekerjaan nyata di sawah secara konsisten di lapangan.
Kemampuan Manuver pada Berbagai Bentuk Petakan
Manuver menentukan kemampuan mesin mengikuti bentuk petakan, terutama ketika operator perlu berbelok pada ujung jalur tanam. Setiap model memiliki karakter gerak berbeda. Bentuk sawah menjadi faktor penting dalam penggunaannya secara konsisten di lapangan.
1. Manuver pada Petakan Sempit
Model tarik memberikan respons yang relatif langsung karena operator berjalan dekat dengan bagian kendali mesin. Belokan dapat dilakukan sambil menyesuaikan langkah. Cara ini membantu pada petakan dengan ruang gerak terbatas.
Operator perlu memperhatikan kedalaman lumpur dan kondisi permukaan ketika melakukan belokan. Gerakan terlalu cepat dapat mengganggu jalur tanam. Pengendalian bertahap membantu menjaga posisi mesin tetap stabil secara lebih stabil di lapangan.
Pada ujung petakan, operator perlu mengatur posisi mesin sebelum memasuki jalur berikutnya. Teknik belok yang tepat mengurangi ruang kosong. Pengaturan ini menjadi penting ketika bentuk petakan tidak sepenuhnya lurus di lapangan.
2. Kemampuan Berbelok di Lahan Luas
Pada petakan luas dan relatif teratur, model kemudi dapat memberikan kenyamanan lebih saat berpindah antarlintasan. Operator tidak perlu terus berjalan. Kondisi tersebut mendukung pekerjaan yang membutuhkan banyak putaran.
Riding type memberi posisi pandang yang berbeda karena operator berada di atas atau area kendali mesin. Posisi tersebut membantu pemantauan lintasan. Namun, operator tetap perlu memahami batas ukuran unit di lapangan.
Model tarik dapat lebih mudah menyesuaikan gerakan pada area sempit karena operator langsung mengikuti posisi mesin. Fleksibilitas ini berguna pada petakan kecil. Namun, operator tetap harus menjaga keseimbangan saat berjalan.
3. Penyesuaian Jalur dan Radius Putar
Petani perlu membandingkan karakter manuver dengan bentuk sawah sebelum menentukan jenis rice transplanter. Petakan memanjang, bersudut, atau sempit membutuhkan pertimbangan berbeda. Keputusan yang tepat mengurangi waktu terbuang saat berbelok di lapangan.
Manuver menentukan kebutuhan keterampilan operator karena setiap belokan memerlukan pengaturan arah dan kecepatan yang tepat. Operator perlu membaca bentuk petakan. Pemahaman tersebut membantu menjaga lintasan tetap teratur selama penanaman berlangsung.
Kebutuhan Operator dan Kesesuaian Lahan
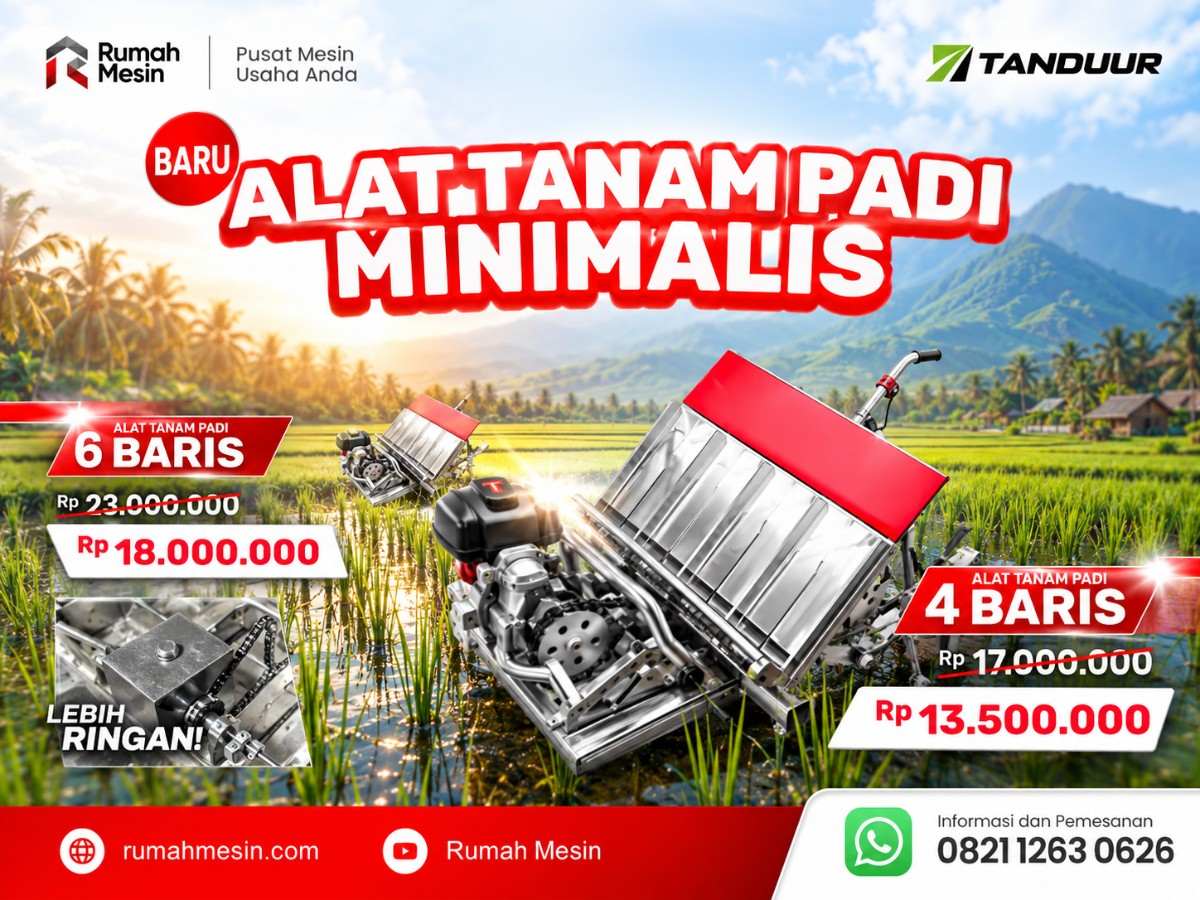
Kebutuhan operator dan kondisi lahan saling berkaitan karena posisi kerja, akses, serta permukaan sawah menentukan kelancaran penggunaan mesin. Petani perlu menilai keduanya. Persiapan yang tepat membantu pekerjaan berlangsung stabil sepanjang kegiatan tanam.
1. Kebutuhan Operator Model Tarik
Model otomatis atau kemudi membuat operator bekerja dari posisi kendali yang lebih stabil. Beban berjalan sepanjang petakan berkurang. Operator dapat lebih fokus memantau jalur, bibit, dan respons mesin.
Walaupun terasa praktis, model kemudi tetap membutuhkan operator yang memahami pengaturan mesin dan keselamatan kerja. Pengguna harus mengenali fungsi utama sebelum mulai bekerja. Keterampilan tersebut membantu mencegah kesalahan pengoperasian di lapangan.
Jumlah operator tidak selalu menjadi satu-satunya ukuran efisiensi karena pembagian tugas juga menentukan kelancaran pekerjaan. Persiapan bibit dapat dilakukan lebih awal. Operator kemudian fokus menjalankan mesin secara teratur.
2. Beban Kerja dan Keterampilan Operator
Petani dapat mencari informasi teknis dari Rumah Mesin untuk memahami pilihan alat dan karakter penggunaannya sesuai kebutuhan pertanian. Informasi yang jelas membantu proses pertimbangan. Keputusan akhir tetap perlu mengikuti kondisi lahan.
Perbedaan kebutuhan operator juga berkaitan dengan luas pekerjaan dan pola kerja kelompok. Petani dengan lahan kecil mungkin mengutamakan kontrol sederhana. Pengelola lahan luas dapat mempertimbangkan kenyamanan dan kapasitas mesin di lapangan.
Karakteristik lahan menentukan apakah mesin dapat bergerak stabil dan menanam bibit. Kondisi tanah, ukuran petakan, serta ketersediaan akses menjadi pertimbangan. Petani sebaiknya memeriksa lahan sebelum memilih model utama di lapangan.
3. Informasi dan Persiapan Pengguna
Model tarik dapat digunakan pada sawah yang memiliki akses cukup dan permukaan relatif mendukung operator berjalan. Jalur kerja harus memungkinkan operator mengikuti mesin. Lumpur yang terlalu dalam dapat meningkatkan beban saat bekerja.
Mesin tanam padi dorong juga membutuhkan petakan yang sudah tertata agar operator dapat menjaga arah tanam. Pematang dan sudut petakan perlu diperhatikan. Persiapan lahan yang baik membantu kelancaran setiap lintasan.
Model kemudi lebih sesuai ketika lahan menyediakan ruang gerak yang cukup untuk kendaraan kecil tersebut. Lebar jalur dan kondisi pematang perlu diperiksa. Akses masuk juga harus mendukung ukuran mesin di lapangan.
4. Lahan untuk Model Tarik dan Dorong
Akses menuju sawah perlu cukup kuat dan lebar agar mesin dapat masuk tanpa mengganggu pematang. Petani sebaiknya memeriksa jalur sebelum hari tanam. Pemeriksaan awal membantu mencegah kendala saat mobilisasi di lapangan.
Perbedaan mesin tanam padi 4 roda dan dorong dapat terlihat dari kebutuhan ruang gerak serta posisi operator saat menghadapi petakan. Model beroda memberikan karakter manuver tertentu. Model dorong memberi kontrol yang lebih dekat.
Tanah yang terlalu lembek dapat membuat roda kehilangan traksi atau meningkatkan hambatan gerak. Operator perlu menilai kondisi sebelum mulai. Penggunaan mesin sebaiknya mengikuti kesiapan tanah, bukan hanya jadwal tanam di lapangan.
5. Lahan untuk Model Kemudi dan Empat Roda
Selain tanah, umur bibit dan kerapian persemaian turut menentukan kelancaran mesin. Bibit perlu memenuhi ukuran yang sesuai dengan sistem tanam. Persiapan tersebut membantu mengurangi gangguan saat mesin bekerja.
Jenis rice transplanter sebaiknya dipilih berdasarkan hubungan antara mesin, lahan, dan pola kerja petani. Tidak semua model cocok untuk setiap sawah. Pengamatan kondisi lapangan membantu mempersempit pilihan secara efektif di lapangan.
Petani dapat memilih model tarik ketika membutuhkan kontrol langsung, memiliki petakan relatif kecil, dan tidak keberatan mengoperasikan mesin sambil berjalan. Pertimbangan tersebut cocok untuk pola kerja tertentu. Kondisi lahan tetap menjadi penentu.
Menentukan Pilihan Berdasarkan Kebutuhan Penggunaan
Model otomatis lebih menarik ketika petani membutuhkan kapasitas kerja, kenyamanan operator, dan kemampuan menyelesaikan area luas dengan ritme lebih konsisten. Namun, ukuran serta karakter mesin harus sesuai akses. Pengguna perlu mempertimbangkan biaya dan perawatan.
Perawatan dan penyesuaian mesin juga memengaruhi kesiapan penggunaan pada hari tanam. Operator perlu memeriksa komponen utama sebelum bekerja. Langkah tersebut membantu menjaga mesin tetap siap selama penanaman.
Jika kebutuhan belum jelas, petani dapat membandingkan lebar tanam, kapasitas, radius manuver, posisi operator, kebutuhan tenaga, dan kesesuaian lahan secara bersamaan. Cara tersebut menghasilkan pilihan lebih objektif. Jangan hanya melihat satu keunggulan.
Kesimpulan
Perbedaan rice transplanter model tarik dan otomatis terutama terlihat pada sistem pengoperasian, posisi operator, kapasitas kerja, dan kemampuan manuver. Setiap model memiliki kelebihan sesuai kondisi tertentu. Petani perlu mencocokkannya dengan kebutuhan lapangan.
Model tarik menonjolkan kontrol dan cocok untuk lahan dengan ruang gerak terbatas, sedangkan model otomatis menawarkan kenyamanan dan ritme kerja konsisten. Keduanya membutuhkan persiapan lahan serta bibit tepat. Operator juga harus memahami karakter mesin.
Pemilihan mesin sebaiknya mempertimbangkan luas sawah, kondisi tanah, bentuk petakan, akses masuk, jumlah operator, serta target waktu penanaman. Dengan pertimbangan menyeluruh, penggunaan alat tanam padi dapat berjalan efektif. Hasil kerja tetap mudah dijaga.
